EMBODIED DATA真实采集 · 逐帧对齐

真实世界的每个动作
逐帧成为训练数据

头戴第一视角与手持夹爪可以同时使用,再加上多目环视、同构臂、双臂遥操和轮臂人形,覆盖从人手示范到机器人本体的完整数据。画面、关节与标注逐帧对齐,直接用于 VLA 与世界模型训练。

场景覆盖

从领域到任务
每条数据都有出处

领域场景任务▶ 有真实样片

更多样片

数据集

真实样片,
不是效果图

三段样例用 Rerun 原样回放:画面、骨架、曲线、指令都是数据里的字段,可以拖时间轴、缩放、转 3D。

样片 · 给充电宝充电 · 办公学习 › 办公区-工位桌面

单目第一视角真实作业数据集

取自真实工作与生活场景的完整作业过程,不是为采集摆拍的分段动作。标注版逐帧带双手关键点、子任务中英文指令与技能标签。

邮件咨询这个数据集 →
采集设备

六种设备,
从人手示范到机器人本体

第一视角铺广度,多目环视补足手部与周边视野,手持夹爪对齐机器人末端;同构臂、双臂遥操与轮臂人形直接产出本体数据。
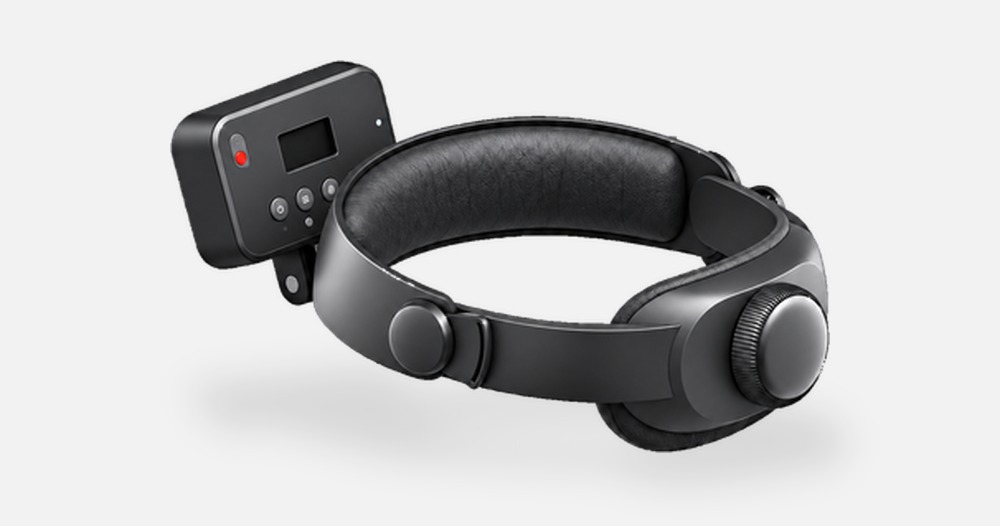
EGO
EGO 头戴式第一视角采集设备渲染图:黑色头带,前方摄像头,侧面挂载控制盒

头戴第一视角 EGO

戴上就采。操作者用自己的手完成真实作业,设备记录第一视角视频与头部运动。

视频
1600×1200 · 60 fps · H.265
惯性
六轴 IMU · 500 Hz
标定
相机内参 + 相机-IMU 联合标定
标注
双手 21 点 × 2 · 子任务中英文指令
搭配
可与 UMI 同时使用
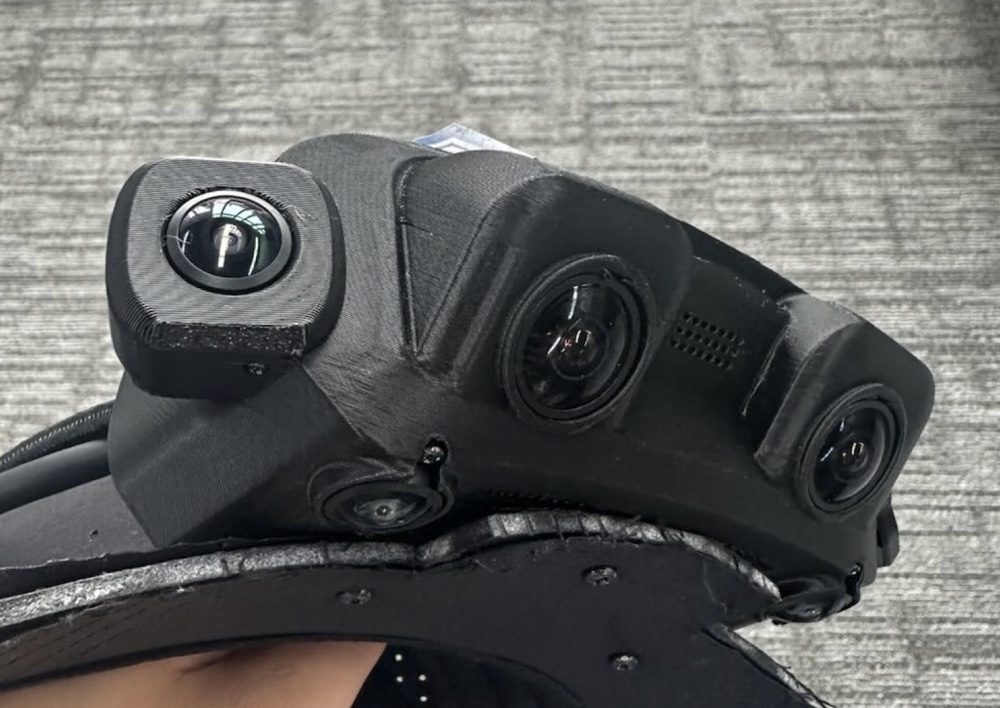
6-CAM
头戴式多目采集装置实拍:黑色头带前部集成前视双目鱼眼、下视双目和左右侧视相机

头戴多目环视 6-CAM

一顶头带集成六路相机,前视双目看操作、下视双目看手、左右侧视看环境,所有画面硬件触发同步。
前视
双目鱼眼 1080P · 30 Hz · 基线 60 mm · FOV 190°×120°
下视
双目 720P · 30 Hz · 手部与近场
侧视
左右各一路 720P · 30 Hz
同步
六路硬件触发 · < 100 μs
其他
IMU 300 Hz · 同步音频
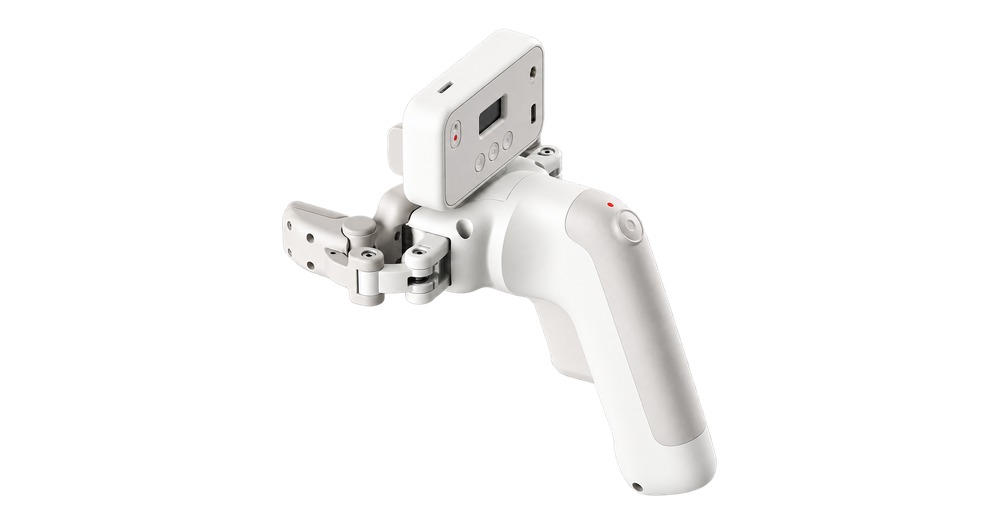
UMI
UMI01 手持夹爪采集设备渲染图:手枪式握把,顶部控制盒带屏幕与按键,前端两指夹爪

手持夹爪 UMI

握着它把动作做一遍,末端动作空间与机器人夹爪天然对齐,不需要机械臂在场。

视频
1600×1200 · 60 fps · H.265
惯性
IMU · 500 Hz
末端
夹爪开度编码器 · 左右双触觉
登录
App 扫码绑定采集员
搭配
可与 EGO 同时使用
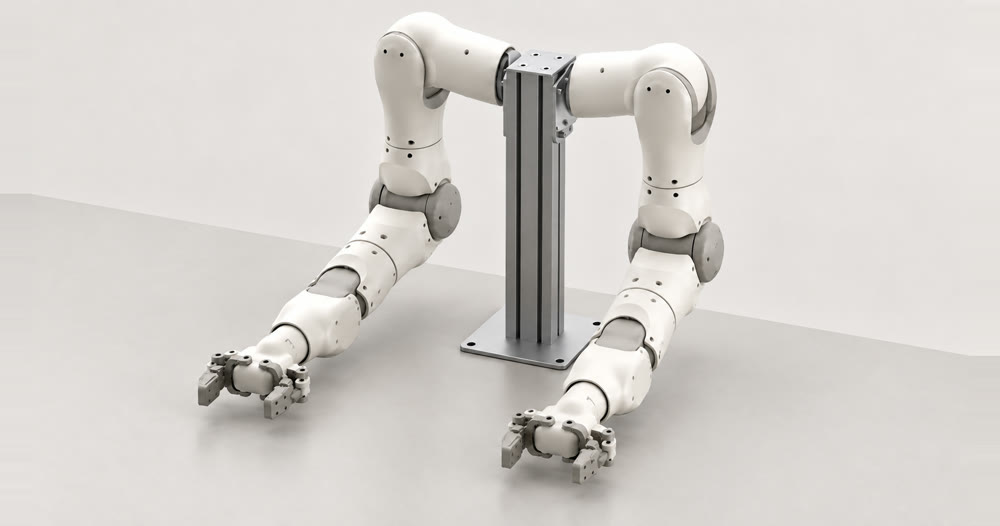
A-C11
onero A-C11 同构臂机器人渲染图:两只 7 关节白色机械臂装在铝型材立柱两侧,末端各带一个平行夹爪

同构臂 A-C11

双主臂与双从臂 1:1 映射。操作者带动主臂,从臂同步复现,关节空间天然对齐,数据直接就是机器人本体的动作。
构型
双臂 · 每臂 7 关节 + 夹爪
视频
三路 1600×1200 RGB
记录
关节位置 · 关节力矩 · 夹爪末端位姿
采集
支持 HIL 人类在环采集
同源
与 H-C11 同一套双臂与驱动
ALOHA
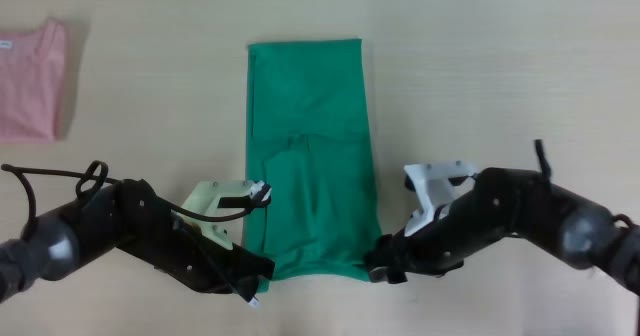
双臂遥操平台俯视相机画面:两只机械臂在桌面上折叠绿色 T 恤

双臂真机遥操 ALOHA

松灵桌面 ALOHA:操作者通过主从遥操控制真实双臂本体,动作自带真机动力学与执行误差。
硬件
PiPER 六轴机械臂 ×4 · 重复定位 ±0.1 mm
视觉
深度相机 ×3(俯视 + 双腕)· 30 fps
单臂
负载 1.5 kg · 半径 626 mm
数据
12 维关节 + 2 维夹爪 · 逐帧对齐
样例
叠衣服 127.8 s · 3835 帧逐帧对齐
H-C11
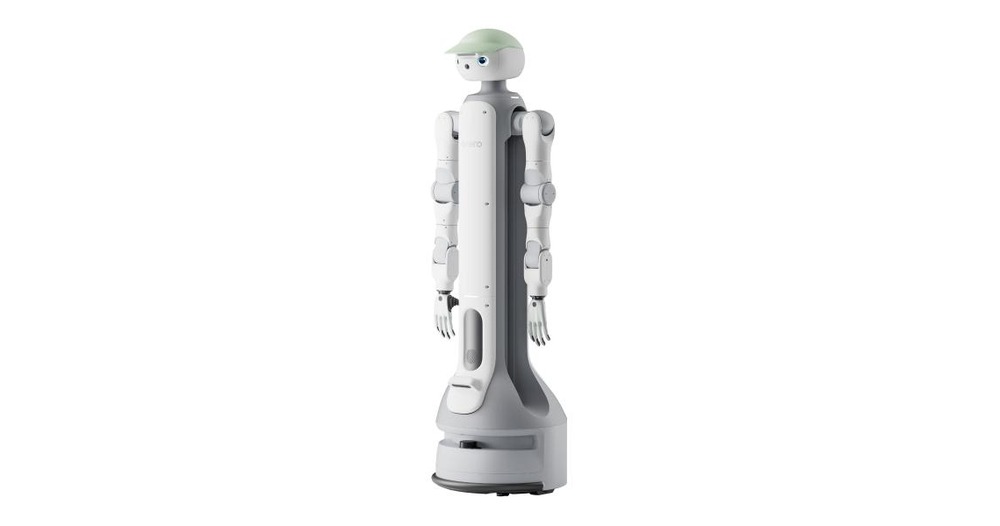
onero H-C11 轮臂人形机器人渲染图:圆形轮式底盘、可升降立柱躯干、左右各一只 7 关节机械臂、头部带相机

轮臂人形 H-C11

轮式底盘加可升降躯干,双臂各 7 关节、末端带相机,能在家里和产线上边移动边作业,数据直接来自整机本体。

构型
全身 21 自由度 · 双臂各 7 关节 + 夹爪/灵巧手
视觉
头部 RGB 鱼眼 · 双臂末端 RGB 鱼眼 ×2
行程
升降 900 mm · 臂展 710 mm · 单臂负载 2 kg
移动
激光雷达 SLAM · 差速底盘 ≥ 0.5 m/s
遥操
手柄 · 主从臂控制(选配)
数据质量

质量是
能算出来的

每个数据集都附带可复核的指标,而不是一句「高质量」。下面四张图由 Aloha 样例叠衣服 episode 0 的真实关节数据计算绘制,全长 127.8 秒。

帧对齐

3835/ 3835 帧
俯视相机3835
左腕相机3835
右腕相机3835
14 维关节3835

三路视频与关节序列帧数一致,逐帧对应,训练时不需要再做时间对齐。

动作自相关

25.5步建议 chunk

各维关节自相关降到 0.5 的滞后步数取中位数,约 0.85 秒,可直接作为动作分块长度的起点。

抓放节律

≈17次抓放

左右夹爪开度随时间的变化,能直接看出每一次抓取与释放。

示教速度

0.53变异系数

按秒统计的关节速度分布,用来判断示教节奏是否稳定、是否有长时间停顿。

标注流程
1
标注逐帧关键点与子任务分段
2
质检独立复核,退回问题片段
3
验收通过后才进入可交付数据
联系

看完有兴趣?
写一封邮件就行

样例数据、规模与授权方式都可以在邮件里聊,1 个工作日内回复。

bd@onerobot.com